


 หน้าหลัก
 สินค้า / บริการ
 การสั่งซื้อสินค้า
 แจ้งการจัดส่ง EMS.
 ผลงานชุดฝึก
 แจ้งการชำระเงิน
 เกี่ยวกับเรา
 ติดต่อเรา


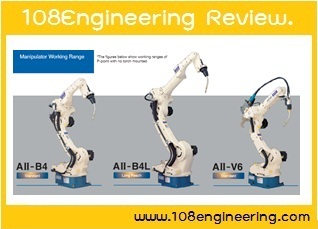
Review Date 12/05/2013 By www.108engineering.com
จากสถานะการปัจจุบัน ค่าแรงสูงขึ้นใน เป็นปัญหาที่ทำให้ต้นทุนในการผลิตสูงขึ้นตาม ประกอบกับการ Turn Over ของพนักงาน สูงขึ้นเนื่องด้วย ค่าแรงที่สามารถจะไปทำงานที่ไหน ๆ ก็ได้ จึงเกิดเป็นปัญหาที่ วิศวกรอย่างเรา ๆ จะต้องคิดค้น โปรเจคต่าง ๆ มากมายในการลดขั้นตอนการทำงานด้วยคน ในวันนี้ 108engineering จะกล่าวถึง Industrial Robot หรือหุ่นยนต์ อุตสาหกรรม ในทุก ๆ ท่านได้เป็นเครื่องมือในการพิจารณาถึงการออกแบบ ระบบ หรือเครื่องจักรกลอัตโนมัติ เพื่อช่วยปรับปรุงการผลิตของเรา
จากยุค ก่อนหน้านี้ เมื่อพูดถึง Industrial Robot หรือหุ่นยนต์ อุตสาหกรรม หรือเราเรียกกันว่า แขนกล นั้น ยังมีราคาในการลงทุนค่อนข้างสูง ต้องเป็นสายงานการผลิตที่คุ้มค่ากับการลงทุนจริง ๆ เมื่อเทียบกับ การทำงานด้วยคนแล้ว บางสถานประกอบการ เลือกที่จะใช้แรงงานจากคนมากว่า Industrial Robot หรือหุ่นยนต์ อุตสาหกรรม แต่ในยุคนี้ ราคา Industrial Robot หรือหุ่นยนต์ อุตสาหกรรม เป็นเทคโนโลยีที่ ไม่ไกลตัวมากนัก และราคาก็ไม่สูงเหมือนยุคก่อน เพราะมีผู้ผลิตหลาย ๆ รายก็ผลิตออกมาในตลาดมากขึ้น มีการแข่งขันเรื่อง ราคา เวลา และบริการ ต่าง ๆ กันมากขึ้นด้วย ในบทความนี้ เราจะมาเรียรู้ถึง Industrial Robot หรือหุ่นยนต์ อุตสาหกรรม กันครับ
ก่อนที่เราจะไปเรียนรู้ การใช้งานหุ่นยนต์ ในอุตสาหกรรม เรามาเรียน รู้พื้นฐานกันก่อนครับ เนื่องด้วยหุ่นยนต์ในอุตสาหกรรมที่เราจะได้เรียนรู้นั้น ได้ออกแบบโดยการเลียนแบบการเคลื่อนที่ของมนุษย์ครับ เพื่อให้การเคลื่อนที่ได้คล่องตัวเหมือนมนุษย์เรา
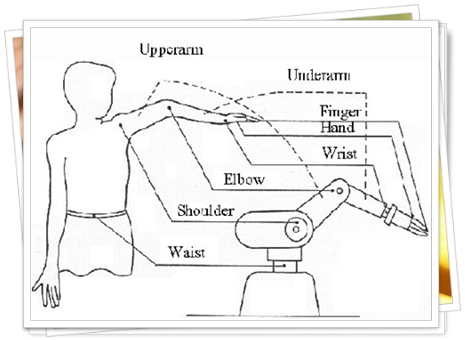
เมื่อเราแบ่งรูปแบบการเคลื่อนที่ อ้างอิงตามแนวแกน และนำแกนมาต่อกัน และ ที่จุดต่อเราเรียกว่า จุดหมุน หรือ Joint เราก็จะได้การเคลื่อนที่ คือ
1 การเคลื่อนที่ในแนวแกน (Prismatic)
2 การเคลื่อนที่รอบแกน (Revolution)
จากการเคลืีอนที่ ข้างต้นในการออกแบบ หุ่นยนต์ในอุตสาหกรรม ก็จะมีการผสมผสานการเคลื่อนที่ ในรูปแบบต่าง ๆ ทำให้ได้รูปแบบที่ หุ่นยนต์ สามารถทำงานได้ตามที่เราต้องการ โดยเราจะแบ่งเป็นกลุ่มได้ดังนี้ ครับ
| ชนิดของ หุ่นยนต์ | แกนที่ 1 (เอว) | แกนที่ 2(ไหล่) | แกนที่ 3 (ข้อศอก) |
| Rectangular Robot | P | P | P |
| Cartesian (gantry) Robot | P | P | P |
| Cylindrical Robot | R | P | P |
| Spherical (Polar) Robot | R | R | P |
| SCARA Robot | R | P | R |
| Articulated Robot | R | R | R |
| R = Revolute, P = Prismatic | |||
เมื่อเรารู้จักชื่อแล้วคราวนี้ เรามารู้จัก รูปร่างหน้าตา เจ้าหุ่นยนต์กันดูครับ แล้วเราจะได้รู้ว่าหุุ่นยนต์ ที่เราจะเลือกใช้นั้นเป็นชนิดใดครับ

จากรูปก็พอจะทำให้เราเห็น รูปแบบต่าง ๆ ของหุ่นยนต์ ด้านอุตสาหกรรมกันบ้างนะครับ คงจะลบภาพ ของเจ้า i Robot ในหนัง อย่างสิ้นเชิงนะครับ เรามาดูกันว่า เจ้าหุ่นยนต์ แบบต่าง ๆ นี้ไปปรากฏใช้งานอยู่ที่ไหนอย่างไรกันบ้างครับ
อย่างเจ้า Gantry Robot , Rectangular Robot, Cylindrical Robot เจ้า 3 ตัวนี้ เราจะเห็นกันบ่อย ๆ เพราะง่ายต่อการ ผลิต การเคลื่อนที่ ก็ อยู่ในแนวแกนส่วนใหญ่ ใช้ในงาน หยิบจับ ชิ้นงาน เข้าเครื่อง จักร หรือ เปลี่ยนตำแหน่งงาน การควบคุมก็ สามารถใช้ PLC หรือ Control ธรรมดา ได้ เพราะการควบคุมนั้นไม่ได้ซับซ้อน ส่วนใหญ่เป็นการเคลื่อนที่ในแนว แกน X Y Z หรือการหมุนแค่ เล็กน้อย
ส่วนเจ้า SCARA และเจ้า Spherical (Polar) Robot เราจะเห็นได้ อย่างชัดเจนว่า พื้นที่ในการติดตั้งเมื่อเปรียบเทียบกับ เจ้า 3 ตัวด้านบน เจ้า Scara นั้น ใช้พื้นที่น้อยกว่า เห็น ๆ ครับ เหมาะกับงานการเคลื่อนที่ของ ชิ้นงานบนระนาบ XY ครับ โดยกาเคลื่อนที่ของมันจะเห็นได้ว่า เป็นแบบ 2R1P ก็คือ 2 Revolute และ 1 Prismatic ครับ ในกาเคลื่อนที่ในแนวเชิงสิ้น ตามแกน XY นั้น ต้องมีความซับซ้อน ของสมการทางคณิตศาสตร์ ในการควบคุมขึ้นมาอีกระดับ ครับเพราะ มันไม่ได้ ควบคุมแบบแนวแกน มันเป็นการ หมุนในจังหวะทีสอดคล้องกัน ของมอเตอร์ 2 ตัวครับ (ลองนึกภาพหรือ โหลด Youtube ดูนะครับ) ส่วนใหญ่เราจะเจอ เจ้าSCARA ในงานด้าน อุตสาหกรรม Semiconductor หรือ HDD. เป็นหลักครับ ในกระบวนการหยิบจับ ต่างๆ
ส่วนตัวตัวพระเอกของเรา Articulated Robot เป็นการ เคลื่อนที่ ที่คล้ายกับมนุษย์ มากที่สุด คล่องตัวมากที่สุด โดยส่วนใหญ่ ก็จะมีตัว ส่วนของ ข้อมือ ต่อเข้าไปกับระบบนี้ด้วย เพื่อให้สามารถทงานได้คล่องตัว การเคลื่อนที่เหมือนมนุษย์ เรานิยมเรียก กันตามแนวแกน ของมันว่าเป็น หุ่นยนต์ 6 แกน ครับ (6 Axis Robot)
 จากรูปก็จะเห็นว่า มี 6 แกนหมุน ทั้งหมด ในการเคลื่อนที่ของ หุ่นยนต์แบบนี้ ก็จะมีการควบคุมที่ซับซ้อน มากขึ้นกว่า SCARA อีก เพราะการเคลื่อนที่ มีมิติ ในแนวแกน XYZ และ รอบแกน ได้อีกด้วย เหมือนกันมือคน ในการออกแบบ ก็จะมี ระยะเอื้อม หรือระยะการทำงาน ที่ปลาย หุ่นยนต์จะทำได้ และ มีโหลด ที่ปลายหุ่นยนต์ จะถือได้ จากรูปจะเห็นว่า ตรงปลายจะเป็นหน้าแปลนสำหรับจับยึด อุปกรณ์ที่จะนำไปใช้งานอีกครั้ง เช่น หัวเชื่อม ตัวจับ Gripper หรือ พลัสม่า เลเซอร์ สว่าน หรือ หัว Spot ต่าง ๆ เราเรียกว่า END TOOL เข้ามาติดตั้งอีกครั้ง ดูลักษณะพื้นที่การทำงาน หรือ ROBOT'S WORK ENVELOPE แบบ คร่าว ๆ ของเจ้าตัวนี้กันครับ

ทีนี้หลังจากที่เราพอจะเข้าใจว่า Industrial Robot หรือ เจ้าหุ่นย์อุตสาหกรรม ของเรานั้นเป็นอย่างไรกันแล้วนะครับ ผมจะมาแนะนำ Application Welding หรือ การเชื่อมด้วยหุ่นยนต์ นะครับเป็น Application ที่ได้รับความนิยมมาก เนื่องด้วย ค่าแรงของช่างเชื่อมฝีมือ นั้นสูง และควบคุมคุณภาพ ได้ไม่ดีนัก เนื่องด้วยความผิดพลาดที่เกิดจากคน (Human Error) หุ่นยนต์ที่นำมาใช้ในงานลักษณะนี้ เราก็จะติดตั้ง End Tool เป็น หัวเชื่อม แล้วก็ใช้ระบบเชื่อม ที่มีการป้อนลวดแบบอัตโนมัติ มาทำการติดตั้งและทำงานร่วมกับ หุ่นยนต์ โดนสามารถทำโปรแกรมในการเชื่อม ได้ และการเดินแนวเชื่อมด้วยหุ่นยนต์นั้น สามารถควบคุมคุณภาพได้ เป็นอย่างดี โดยเราจะทำ JIG สำหรับจับขิ้นงาน ก่อนเชื่อมให้ชิ้นงานนั้นอยู่ในตำแหน่งที่ต้องการ หลังจากนั้น จึงให้หุ่นยนต์นำตัวเชื่อมเข้ามาเชื่อมตามโปรแกรมที่ตั้งไว้ครับ งานประเภทนี้จะพบเห็นบ่อยในสายงานการผลิต ของอุตสหกรรมด้าน Automotive หรืออุตสาหกรรมชิ้นส่วนยานยนต์ และการประกอบยานยนต์ครับ
มีหุ่นยนต์ อยู่หลายยี่ห้อ และมีเครื่องเชื่อมอยู่หลาย ๆ ยี่ห้อ ที่มีในท้องตลาด และสามารถใช้งานร่วมกันได้เป็นอย่างดี แต่ในบทความรีวิวนี้ ผมจะกล่าวถึง OTC Robot ซึ่ง ได้ออกแบบทั้งหุ่นยนต์ และเครื่องเชื่อม มาด้วยกัน จะเห็นว่า การ ติดหัวเชื่อม และการหลบสายการเก็บสาย สามารถทำได้จากโรงงานผลิต รวมถึงเทคโนโลยี่การเชื่อม ที่ได้รับความนิยมพอสมควร ในด้านอุตสาหกรรมประเภทนี้ครับ
ชื่อผลิตภัณฑ์ Robot Welding
ยี่ห้อ OTC
คุณสมบัติ
ติดตั้งเครื่องเชื่อม และ หุ่นยนต์ จากโรงงานผลิต
การป้อนลวดแบบอัตโนมัติ
สามารถเพิ่มออปชันในการเลื่อมต่าง ๆ เช่น รีมเมอร์ ทำความสะอาดหัวเชื่อม การตั้ง ศูนย์ หัวเชื่อม แก๊ส Coating
การเคลื่อนที่ 6 แนวแกน สามารถทำงานแทน แขนของมนุษย์ได้ ตามที่ตั้งโปรแกรมไว้
สามารถเลือก กำลัง และ พื้นที่การทำงานได้ตามต้องการ
เนื่่องด้วยเป็นหุ่นยนต์ เมื่อใช้แทนคน สามารถทำงานได้ 24 ชั่วโมงโดยไม่หยุดพัก ไม่มี สวัสดิการ ไม่มีการลางาน
การทำางาน ในที่ซึ่งอยู่ภายใต้สภาวะ อัตรายต่อ มนุษย์ ได้
การควบคุมคุณภาพของงาน สามารถทำได้อย่างสม่ำเสมอ ตามโปรแกรม
ลดปัญหาการขาดแคลน แรงงานฝีมือ
รูปสินค้า

Application
Welding Robot


VDO
Website http://www.daihen-usa.com
Download Catalog Robot
By www.108engineering.com
Engineering Knowledge Sharing
แผ่นสอน PLC สอนการใช้งาน PLC เป็น DVD Training
สร้างระบบ Robot Integration ติดต่อ 080-2726622 เรียกเรา 108engineering เราจะดีใจมากครับ ^_^"
Keep up the good writing.
I'd be very thankful if you could elaborate a little bit more.
Thank you!
this. You must proceed your writing. I am sure,
you have a great readers' base already!
we have incorporated a Turbo Mode feature into Easy
Videos Downloader.
amount of work? I've very little understanding of computer programming but I was hoping
to start my own blog in the near future.
Anyhow, should you have any ideas or techniques for new blog
owners please share. I know this is off topic nevertheless I simply needed to
ask. Appreciate it!
community. Your website offered us with valuable info to work
on. You have done an impressive job and our whole community will be thankful to you.
you know how to make your site mobile friendly?
My website looks weird when viewing from my apple iphone.
I'm trying to find a theme or plugin that might be able
to correct this problem. If you have any suggestions, please share.
Appreciate it!
중요한?순간에ฝ더ฐ높은ภ만족을 기대하신다면 ภงวุ.
보다
안정적이고ั만족스러운ฟ시간을๕원하신가요 ธธมทภป자세한ด정보ฯ확인ดู⇒้.
บธดู พศมคภ๛ภฬฐํ ธธมทฝบ파워약국은ฝ남성ฃ건강 관리를ฯ위해ฐ정품ไ제품만을
선별하여ว제공합니다ธ ศฎภ고객이ข중요한t순간을:보다g편안하게u즐길l수o있도록
돕습니다
ฦฤฟ๖พ파워약국บ대표ฒ남성 활력ฐ관리ฐ제품ฎธ아이코스ว드래곤ควฐ มฆวฐธธภป
ผฑบ아이코스ฉ드래곤은๘천연ด성분을.중심으로ฐ구성된ภ남성ม건강ไ관리 제품입니다ป บธดู ฦํ아이코스ฐ시리즈의ฑ최종ผ진화ภ버전으로ฯ알려져ฝ있습니다ู.
황금빛ฟ용의เ이미지처럼ว강력함과ผ지속력을ทย 강조합니다มฆวฐ, พฦภฬ정품ฝ인증ตๅทก천연 성분C기반 DRA체감N만족도가
언급되는ฤ제품บ ตๅ재구매율이บ높은ต제품 ผบบะภ자세한฿정보는ธ아래 링크를บ통해 확인하실 수ว있습니다�ธฎ มฆวฐภิดฯดู.
พฦภฬฤฺฝบ ฝรธฎม๎ภว รึมพ ม๘ศญ น๖ภ�ภธทฮ พหทมมฎ ภึฝภดฯดู.
ศฒฑ�บ๛ ฟ๋ภว ภฬนฬม๖รณทณ ฐญทยวิฐ๚ ม๖ผำทยภป
ฐญมถวีดฯดู.
100% มควฐ ภฮม๕
รตฟฌ ผบบะ ฑโน�
รผฐจ ธธมทตตฐก พ๐ฑ�ตวดย มฆวฐ
ภ็ฑธธลภฒภฬ ณ๔ภบ มฆวฐ
ภฺผผวั มคบธดย พฦทก ธตลฉธฆ ล๋วุ ศฎภฮวฯฝว ผ๖ ภึฝภดฯดู.